基于重参数化 YOLO26n 模型的轻量化无人机着陆标志检测方法
Lightweight UAV Landing Marker Detection Based on Reparameterized YOLO26n
一、研究背景
着陆是无人机飞行全程中风险最高的一环——据我们论文中引用的统计, 超过三成的飞行事故发生在着陆阶段。传统着陆引导手段(仪表着陆系统 ILS、全球导航卫星系统 GNSS 等) 依赖地面基础设施,在野外或电磁干扰场景下难以可靠工作; 视觉感知则以体积、重量、功耗(SWaP)特性好、隐蔽性强、抗干扰能力突出等优势, 成为无人机自主着陆引导的重要技术手段。
在基于视觉的自主着陆系统中,着陆标志检测是位姿估计的前端环节: 检测框的精度会直接传导到后续位姿解算。美国联邦航空管理局(FAA)对 III 类精密进近与着陆 提出了水平 4.1 米、垂直 0.5 米的精度要求,这对标志检测在高 IoU 阈值下的定位精度提出了严格要求。 与此同时,机载算力极其有限——如何在保证精度的同时把模型做“轻”,是本项目要回答的核心问题。
如果说起飞是向天空的告白,那么着陆就是与大地的一次郑重握手。 —— LUCERNA 研究手记
二、核心方法:RepViT-C3k2
我们的方案以端到端无 NMS 的轻量级检测器 YOLO26n(约 2.44M 参数)为基线, 借鉴 RepViT(CVPR 2024) “分离 Token Mixer 与 Channel Mixer”的重参数化设计,将其与 YOLO26 的 C3k2 CSP 结构融合, 得到 RepViT-C3k2 复合模块,并替换骨干网络第 2、4、8 层的 C3k2 模块。
RepViT-C3k2 包含四个关键组件:
- Token Mixer(多分支重参数化深度卷积)——训练时并行使用 7×7、5×5、3×3 三种尺寸的深度卷积与 Identity 分支,分别捕捉大感受野的全局上下文、 中间尺度的过渡信息与局部细节,输出逐元素相加后接 BatchNorm;
- SE 通道注意力——在 Token Mixer 与 Channel Mixer 之间插入 Squeeze-and-Excitation 模块(压缩比 r=4),动态增强关键特征通道、抑制冗余通道;
- Channel Mixer——采用倒残差式 1×1(扩展 4 倍)→ 3×3 深度卷积 → 1×1 的结构, 完成跨通道信息交互,灵感来自 ViT 中 MetaFormer 的 FFN;
- CSP 框架——保留 C3k2 的跨阶段局部连接:输入在通道维分为两路, 一路经 RepViTBlock 提取,一路跨层直连,最后拼接融合,兼顾梯度分流与特征复用。
重参数化的妙处在于“训练时多分支、推理时单分支”: 由于深度卷积逐通道独立进行空间卷积,不同核大小可以通过零填充对齐后相加, 各分支的 Conv+BatchNorm 与 Identity 分支可以在推理前融合为单个 7×7 深度卷积核—— 多分支带来的全部表达能力在部署时被“折叠”进一层卷积,零额外推理开销。 融合前后输出严格一致(我们验证的最大绝对差为 0.0)。
三、实验结果
我们在自建的无人机着陆标志数据集(两类:sign 着陆标志与 Yaw 偏航角标识,
共 1845 张图像,按 8:1:1 划分)上,以
RTX 5090(32GB)+ PyTorch 2.8.0 + Ultralytics 8.4.104 为环境,
统一使用 150 epoch、batch 16、imgsz 640、lr0=0.0005 等超参数训练了全部 7 个模型。
(一)主对比:更少的参数,更高的精度
| 模型 | Params/M | mAP50/% | mAP50-95/% | P/% | R/% |
|---|---|---|---|---|---|
| YOLO26n(基线) | 2.441 | 24.88 | 16.38 | 38.85 | 43.91 |
| YOLO26n + RepViT-C3k2(本文) | 2.420 | 26.26 | 17.69 | 43.05 | 42.21 |
| Δ | −0.9% | +1.38 | +1.31 | +4.20 | −1.70 |
在参数量反而减少 0.9% 的条件下,mAP50 提升 1.38 个百分点、mAP50-95 提升 1.31 个百分点,
精确率(Precision)提升 4.20 个百分点。按类别看,sign 的 AP50 提升 2.42 个百分点,
Yaw 的 AP50 提升 0.34 个百分点,两类别的 Precision 均有明显改善。
(二)跨模型对比:用四分之一参数,达到九成五性能
| 模型 | Params/M | mAP50/% | mAP50-95/% | 备注 |
|---|---|---|---|---|
| YOLOv11s | 9.414 | 28.71 | 18.96 | COCO 预训练 |
| YOLO26s | 9.466 | 27.69 | 18.11 | COCO 预训练 |
| YOLO26n + RepViT-C3k2(本文) | 2.420 | 26.26 | 17.69 | 从头训练 |
| YOLO26n(基线) | 2.441 | 24.88 | 16.38 | 从头训练 |
我们的模型以约 1/4 的参数量(YOLOv11s 的 25.7%),达到了 YOLO26s 约 95% 的 mAP50——在机载算力受限的场景下,这是精度与轻量化之间更划算的平衡点。
(三)边缘部署:Jetson AGX Orin 实时推理
| 模型 | Params/M | 延迟/ms | FPS |
|---|---|---|---|
| YOLO26n(基线) | 2.441 | 23.7 | 42.1 |
| YOLO26n + RepViT-C3k2(本文) | 2.420 | 25.1 | 39.9 |
| YOLO26s | 9.466 | 22.3 | 44.8 |
| YOLOv11s | 9.414 | 19.2 | 52.1 |
在 Jetson AGX Orin(imgsz=640)上,本文模型以 39.9 FPS(25.1ms)稳定满足 着陆引导 30 FPS 以上的实时性要求;视频流端到端吞吐约 36.5 FPS。 完整模型与单分支消融变体的延迟几乎一致,正说明重参数化确实把多分支开销“折叠”掉了。
我们还做了三组组件级消融(去 SE、去 Channel Mixer、单分支 Token Mixer)—— 所有变体的 mAP50(26.26%–26.65%)都明显高于基线(24.88%),验证了 RepViT-C3k2 整体结构设计的有效性。详细数据见开源仓库。
四、演示视频
下面是项目结项阶段由团队拍摄的着陆标志检测演示视频:
如需下载视频文件: 演示视频
五、着陆标识
南京航空航天大学武星研究员团队设计的着陆引导标识:外层为圆形 sign 着陆标志(直径 600mm),
内部为 Yaw 偏航角指示标识(直径 90mm)。检测器需要同时、稳定地识别这两类目标,
供后续位姿解算使用。
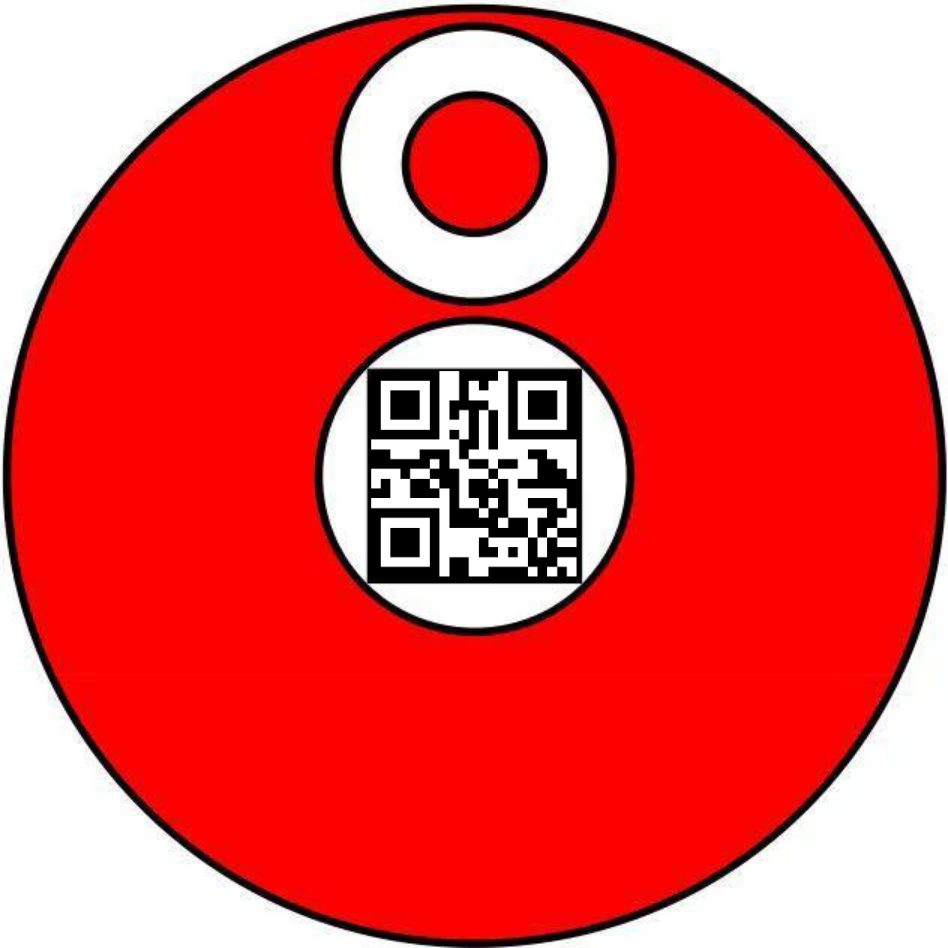
标识源文件: 标识 PNG
注:本着陆标识由南京航空航天大学武星研究员团队设计,版权归其所有, 仅在本研究场景中展示与交流,严禁未经批准的商业用途。
六、数据集与模型下载
我们已把论文复现所需的全部资源整理为两个压缩包,同时发布在本站与 GitHub Release:
-
数据集(约 240MB,压缩后 252MB):自建无人机着陆标志数据集,
含 1845 张训练图与 199 张验证图、YOLO 格式标签(
sign=0,Yaw=1)与 data.yaml; -
模型权重(约 60MB):论文全部 7 个模型(基线、本文模型、三组消融、
YOLO26s、YOLOv11s)的
.pt权重,附指标对照表。
数据集 dataset.zip(252 MB) 模型权重 weights_v2.zip(60 MB)
下载后解压到仓库根目录(dataset/ 与 weights_v2/),
再按下面的步骤注册自定义模块即可评估或推理。
七、开源与复现
全部代码、配置、训练脚本与文档已开源: github.com/Lucerna-cn/yolo26n-repvit-drone-landing。 复现环境:Python 3.12、PyTorch 2.8.0+cu128、Ultralytics 8.4.104。
由于 RepViTC3k2 是自定义模块,加载配置或权重前需先注册(运行时 monkey-patch,不修改库文件):
import sys
sys.path.insert(0, ".")
import scripts.register_repvit   # 注册 RepViTC3k2
from ultralytics import YOLO

model = YOLO("weights_v2/yolo26n_repvit_best.pt")
metrics = model.val(data="dataset/data.yaml",
                    imgsz=640, batch=16)
print(f"mAP50 = {metrics.box.map50 * 100:.2f} %")
昼短苦夜长,何不秉烛游。 —— LUCERNA 团队信条
八、团队成员
- 穆再排尔·穆合塔尔(Muzapar Muhtar)—— 计算机视觉 / 无人机,负责方法设计与实验
- 钱科诚(Qian Kecheng)—— 人工智能 / AGV,负责数据构建与训练
- 姜宇恒(Jiang Yuheng)—— 机器人,负责实机部署与演示
本项目为南京航空航天大学机电学院“LUCERNA”学生团队的研究工作之一, 相关论文为《基于重参数化YOLO26n模型的轻量化无人机着陆标志检测方法》。
本文页面素材说明:数据集与模型权重为本团队自建、自训;演示视频为团队实拍; 着陆标识由南京航空航天大学武星研究员团队设计,版权归其所有,严禁未经批准的商业用途。 如需转载或合作,请联系 official@lucerna.cn。 返回 首页。